01
器件|高速视触觉感知
自研事件驱动视触觉传感器,在紧凑形态中兼顾低延迟、高带宽、高精度与可集成性
当机器人的视觉与语言能力日趋成熟,插接、装配和柔性物体操作的成败, 往往取决于指尖接触之后的微小位移、受力与滑移——也就是物理世界的“最后一毫米”。
知行具身以触觉为入口,构建面向通用精细操作的基础能力, 最终让同一套能力可以服务不同机器人本体与真实任务。
三层能力自下而上相互增强,共同指向通用精细操作与物理 AGI
自研事件驱动视触觉传感器,在紧凑形态中兼顾低延迟、高带宽、高精度与可集成性
以 Imprint Glove 和触觉仿真范式,规模化生产真实灵巧操作训练数据
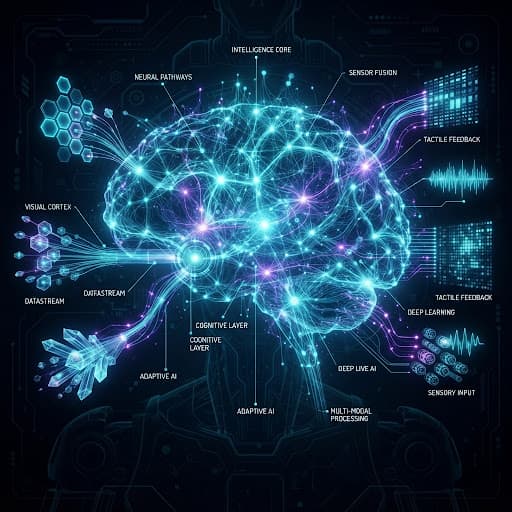
将触觉模态融入基础模型,让感知、决策与精细操作形成可验证的闭环