人类手指与机器人指尖轻触,连接真实世界的触觉感知
触觉产品中心

让机器,
感知真实接触

从高速接触感知到高维触觉采集,为机器理解物理世界,提供清晰的触觉信息

Imprint X 视触觉传感器

面向机器人操作的下一代千赫兹视触觉传感器

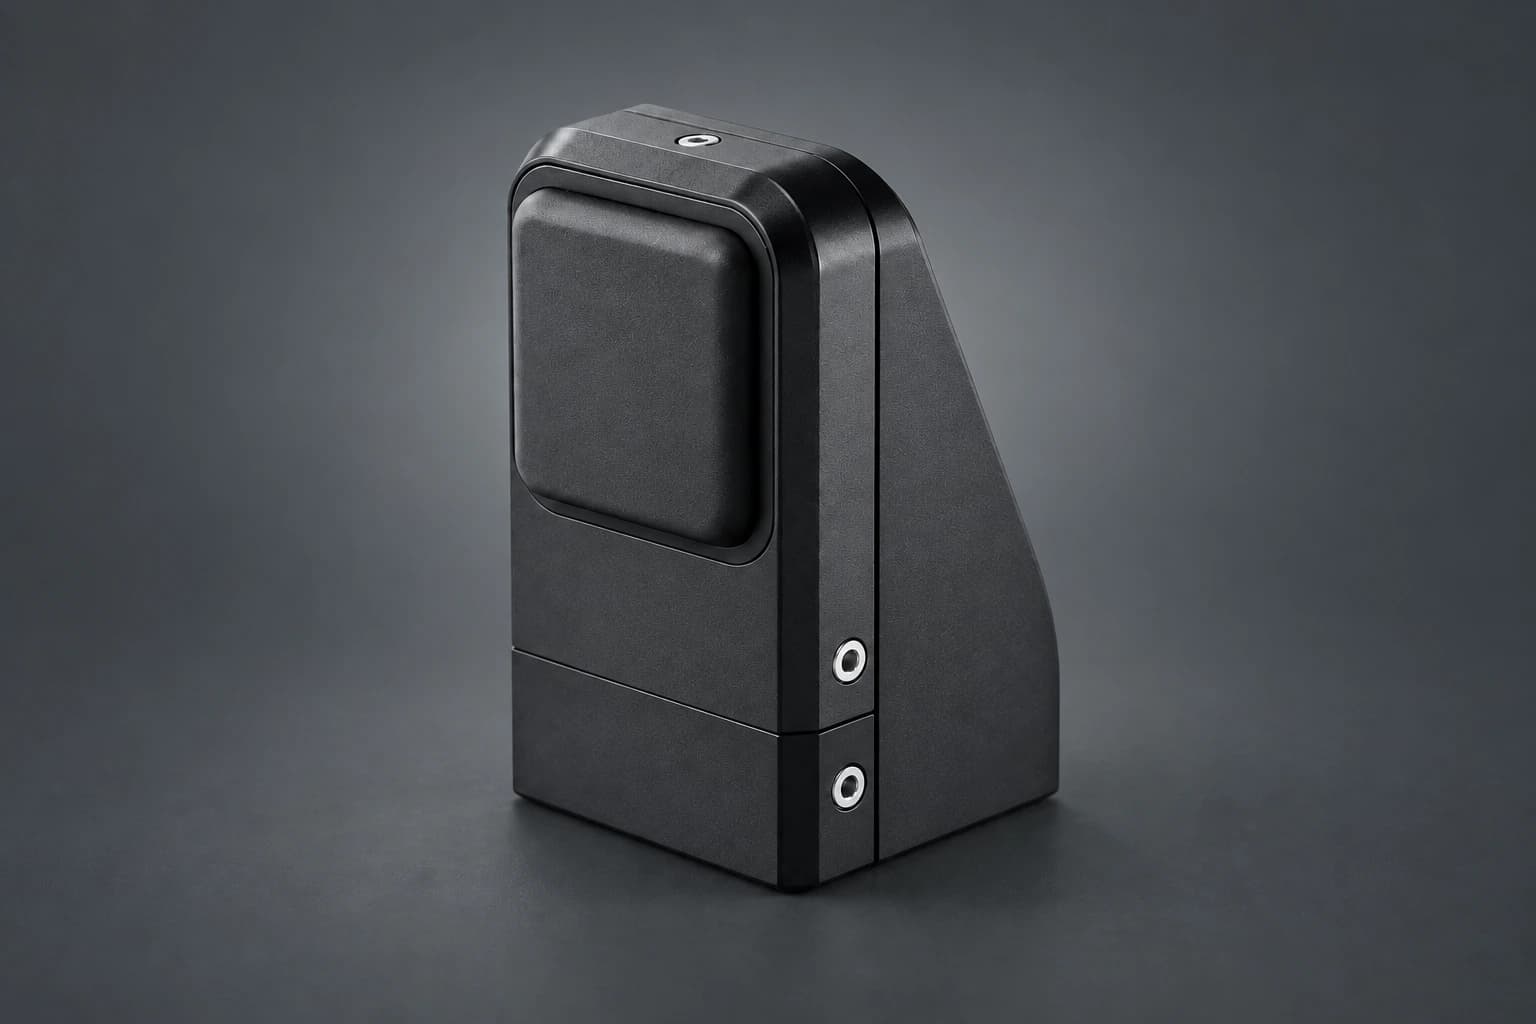
ImprintX 黑色视触觉传感器,展示正面感知区域与侧面结构
产品概览

用更少的数据,读取更快的接触变化

Imprint X 采用神经拟态 / 事件驱动视触觉原理,搭载微型独立事件相机模组, 将真实接触转化为事件、位移场与三维触觉形变数据,适配多种机器人指尖形态。

完整技术参数

10 项规格

参数项规格
传感原理神经拟态 / 事件驱动视触觉
延迟1 ms
帧率> 1 kHz
力程范围0 – 25 N
力感知分辨率0.02 N
输出形式原始事件数据 / 2D 位移场 / 3D 触觉形变点云
点云空间分辨率0.5 mm
相机模组微型独立事件相机模组
环境影响不受光照与磁场影响
集成方式可集成至各类机器人指尖等多种形态

Imprint Glove 触觉手套

可穿戴高维触觉数据采集解决方案

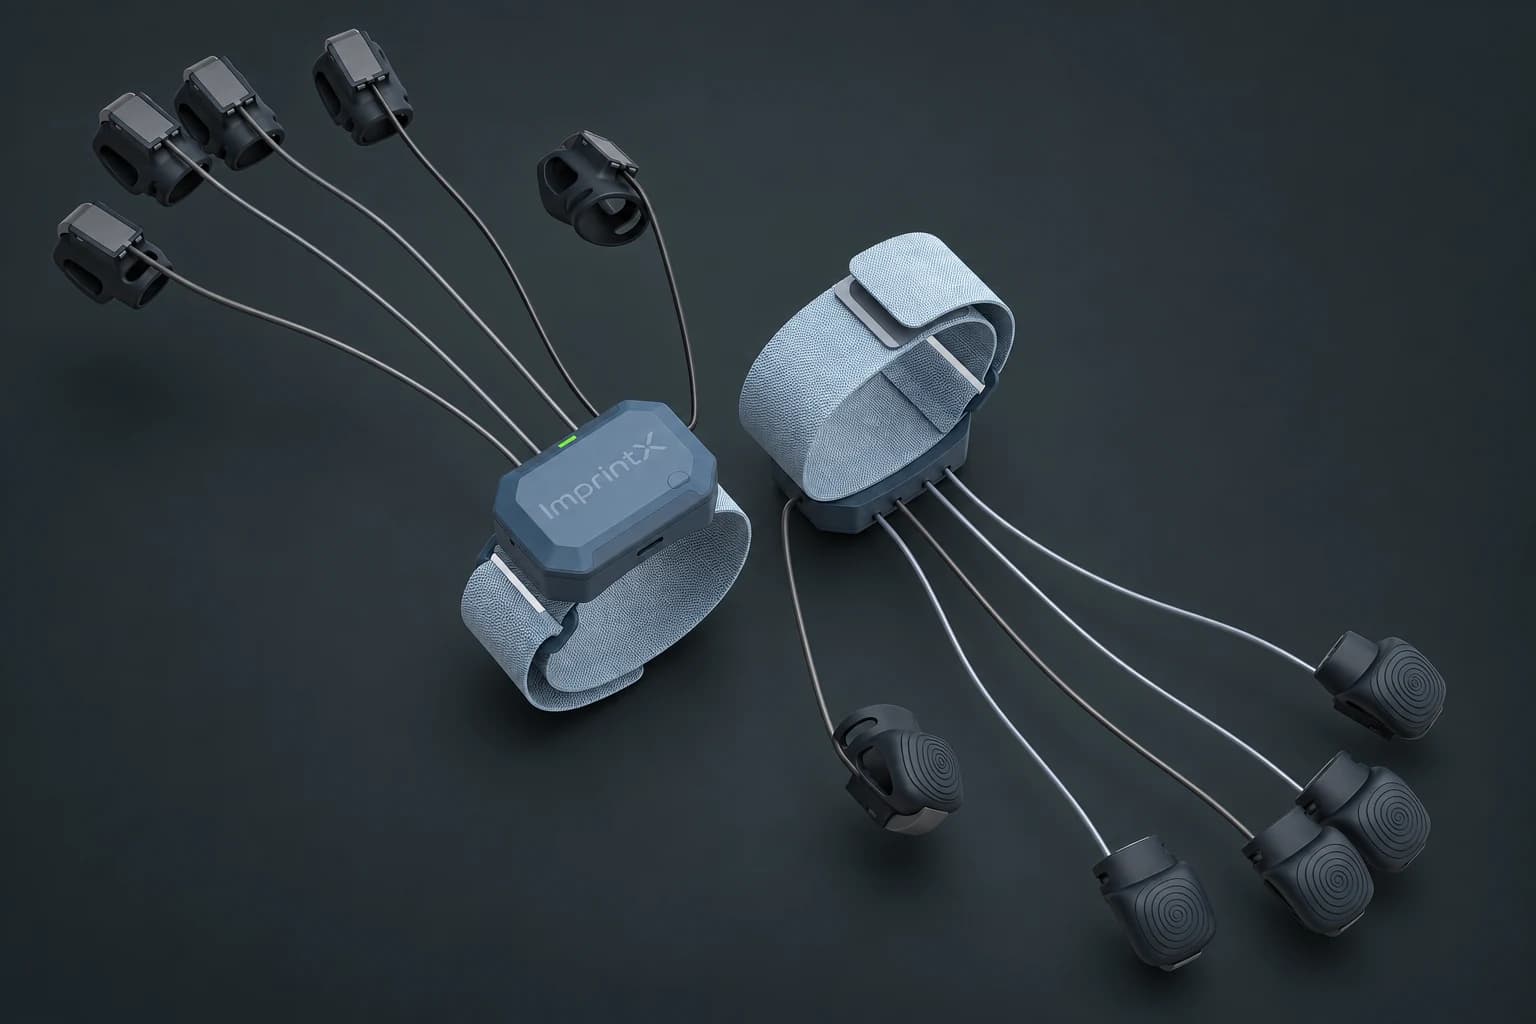
Imprint Glove 双腕触觉采集设备,展示腕带、集线器及十枚独立指套传感器
产品概览

把人类指尖的真实接触,转化为结构化数据

Imprint Glove 以独立指套分体+腕部集线器架构集成多枚高维触觉指尖传感器,实时输出标准化的“三维接触位置+三维接触力”结构化矢量数据,为大模型训练提供关键的多模态基准数据,补齐多视角相机在近场精细操作中的短板。

完整技术参数

6 项规格

参数项规格
感知维度三维接触位置+三维接触力进阶支持三维接触形变
力程范围0 – 20 N适配多样抓取交互场景
感知分辨率0.2 N捕捉操作过程中的细微受力变化
数据形态3D 高维矩阵流通过 API 调用
通信方式USB/Serial单根 Type-C 完成供电与传输
二次开发ROS/ROS2/Python/C提供标准 SDK
LET’S BUILD WITH TOUCH

合作咨询

从一次交流开始,探索触觉感知的更多可能

合作联系信息

为必填项,信息仅用于本次合作沟通。

也可以直接联系商务邮箱 s@imprintx.cn

商务合作

欢迎与我们沟通 Imprint X 视触觉传感器、Imprint Glove 数据采集及机器人精细操作相关合作

商务邮箱s@imprintx.cn
办公地址北京市海淀区希格玛大厦二层
知行具身商务联系人微信二维码
扫码添加商务联系人

请备注姓名、机构与合作方向